本文记录四偏置主动脚轮(Powered Caster)全向底盘从“基础速度闭环”升级到“多模式控制与仿真监测”的完整验证过程。新版工程在原有 MuJoCo 模型、正逆运动学和 /cmd_vel 控制链路之上,增加了六种高层运动模式、Qt 目标位置控制台、独立实时曲线窗口、IMU、TF 与端到端集成测试。
项目使用 ROS2 Jazzy + MuJoCo 3.12.0 + C++17 + Python/Qt。模型、控制包、消息接口与诊断资料位于 Research_project 仓库 的 Offest_steeringWheel 目录。
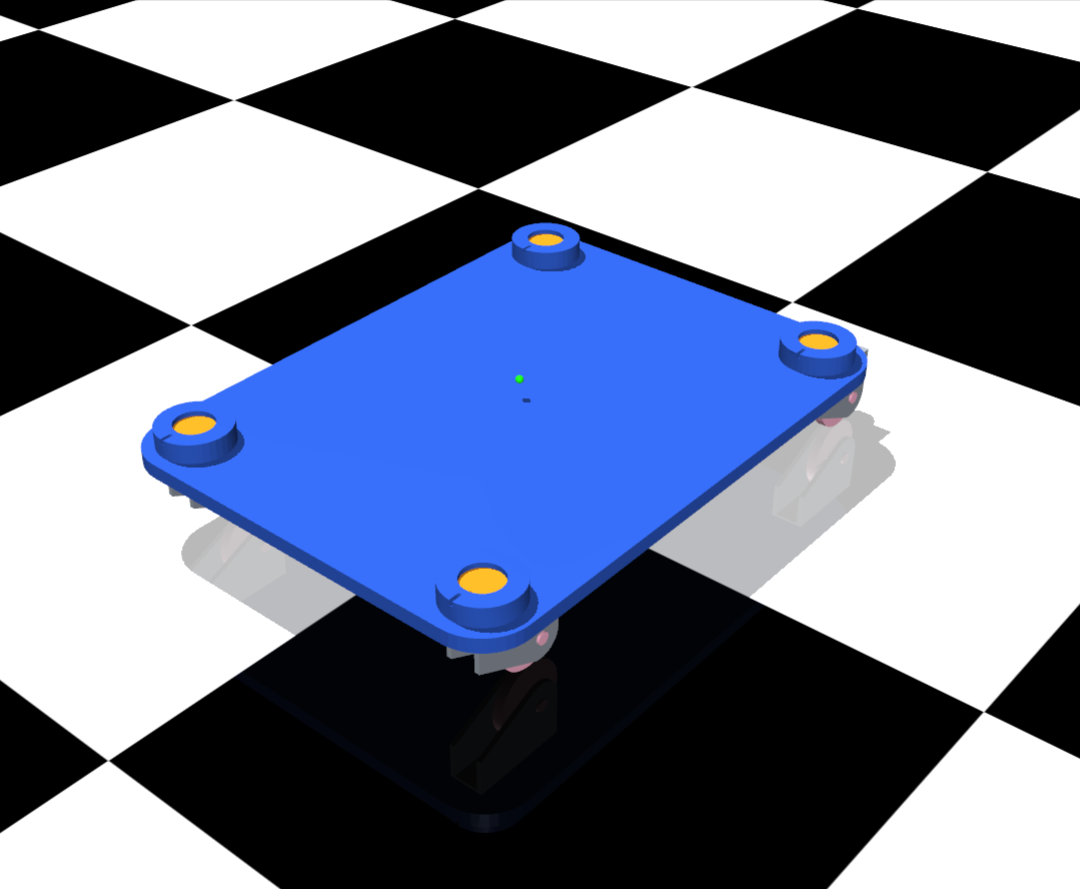
1. 完整演示视频
下面的视频同时展示 MuJoCo 仿真、Qt 位置控制台、独立曲线监测窗口和 ROS2 运行状态,覆盖键盘速度控制、组合运动、世界位置控制、动态 Yaw 和安全停止。
建议重点观察:
- 机器人系纵向、横向速度下的舵角和轮速分配;
- 平移与旋转同时非零时,底盘连续走弧线而不是分步运动;
- 世界位置目标执行期间,位置误差和 Yaw 误差逐步收敛;
- 固定 Yaw 与动态 Yaw 两种位置模式的姿态变化差异;
- 停止后四路轮速快速回零,舵角保持在停止瞬间的位置。
2. 新版工程组成
新版 ROS2 工作区包含三个功能包:
src/
├── offset_caster_interfaces/       # MotionCommand / MotionStatus 自定义消息
├── offset_caster_mujoco_control/   # 运动学、MuJoCo、六模式控制器、IMU 与 TF
└── offset_caster_dashboard/        # Qt 位置控制台与独立曲线监测
与最初版本相比,主要新增内容如下:
| 新增能力 | 作用 |
|---|---|
motion_controller_node |
把世界系/机器人系速度或世界位置目标转换为平滑 /cmd_vel |
| 六种运动模式 | 组合坐标系、速度/位置和固定/动态 Yaw 控制 |
MotionCommand / MotionStatus |
传递高层命令、状态、误差和最终输出速度 |
| Qt 目标位置控制台 | 输入世界系目标 X/Y/Yaw,显示姿态、误差与实时命令 |
| 独立曲线监测 | 20 秒滚动显示位置/Yaw 误差、四路舵角和四路轮速 |
/imu/data |
发布底盘中心姿态、角速度和线加速度 |
/tf、/tf_static |
发布 world → base_link → imu_link 坐标关系 |
| 集成测试 | 在无界面 MuJoCo 中验证组合速度与两种位置模式 |
3. 模型与运动学参数
每个偏置主动脚轮包含一个转向关节和一个驱动轮关节。四个脚轮一共需要八路关节速度,但上层仍只需要给出底盘平面速度 (vx, vy, wz)。
当前关键参数为:
| 参数 | 数值 | 说明 |
|---|---|---|
| 车轮半径 | 0.075 m | 驱动轮滚动半径 |
| 偏置距离 | 0.105 m | 转向轴到车轮接地点的偏置 |
| 前后转向轴位置 | ±0.50 m | 相对底盘中心的 x 坐标 |
| 左右转向轴位置 | ±0.35 m | 相对底盘中心的 y 坐标 |
| MuJoCo 步长 | 0.002 s | 内部仿真频率 500 Hz |
| ROS2 控制频率 | 50 Hz | 运动控制、逆运动学与状态发布 |
| 最大转向速度 | 6.283 rad/s | 超限时八路指令同比例缩放 |
| 最大车轮速度 | 40 rad/s | 超限时八路指令同比例缩放 |
逆运动学根据当前舵角和目标 (vx, vy, wz) 计算四路舵速与四路轮速。正运动学使用八个脚轮约束求解三个底盘速度,并发布均方根残差。残差接近零说明脚轮状态较符合刚体运动约束;持续增大则可能来自转向过渡、打滑、参数不一致或状态异常。
当前质量、惯量和摩擦参数仍以“完成控制闭环验证”为主要目标,不能直接代替真实样机标定数据。
4. ROS2 数据链路
完整控制链路如下:
Qt 位置控制台
    │ /offset_caster/motion_command
    ▼
motion_controller_node ───────────────┐
    │ /cmd_vel                        │ /offset_caster/motion_status
    ▼                                 ▼
inverse_kinematics_node        Qt 控制台 / 曲线监测
    │ /offset_caster/joint_velocity_command
    ▼
mujoco_state_node ──► MuJoCo 执行器与 mj_step
    │
    ├── /joint_states ─────────► 逆运动学 / 曲线监测
    ├── /offset_caster/forward_velocity
    ├── /offset_caster/forward_kinematics_residual
    ├── /odom ─────────────────► 高层控制器 / Qt 控制台
    ├── /imu/data ─────────────► 高层控制器 / Qt 控制台
    ├── /tf、/tf_static
    └── /clock

teleop_twist_keyboard ──► /cmd_vel
键盘速度控制直接发布 /cmd_vel。Qt 位置控制先发布高层 MotionCommand,再由 motion_controller_node 闭环生成 /cmd_vel。两种入口最终共用逆运动学和 MuJoCo 执行链路。
切换控制入口前必须先停车:键盘按
k,或在 Qt 控制台点击“停止”,避免多个节点同时竞争/cmd_vel。
5. 六种高层运动模式
MotionCommand 定义了停止之外的六种运动模式:
| 模式 | x/y 含义 |
Yaw 控制 | 典型用途 |
|---|---|---|---|
| 世界速度 · 固定 Yaw | 世界系 vx/vy |
闭环保持绝对目标 Yaw | 沿地图方向移动并保持朝向 |
| 世界速度 · 动态 Yaw | 世界系 vx/vy |
直接给定 yaw_rate |
世界系平移与连续旋转 |
| 机器人速度 · 固定 Yaw | 机器人系 vx/vy |
闭环保持绝对目标 Yaw | 机体系移动并锁定朝向 |
| 机器人速度 · 动态 Yaw | 机器人系 vx/vy |
直接给定 yaw_rate |
键盘式全向组合运动 |
| 世界位置 · 固定 Yaw | 世界系绝对 x/y |
全程保持目标 Yaw | 定点平移、姿态不随路径改变 |
| 世界位置 · 动态 Yaw | 世界系绝对 x/y |
随位置进度平滑过渡到最终 Yaw | 位置和姿态同步到达 |
控制器会统一执行:
- 线速度幅值限制:默认
0.5 m/s; - 角速度限制:默认
0.8 rad/s; - 线加速度限制:默认
1.0 m/s²; - 角加速度限制:默认
2.0 rad/s²; - 位置误差和最短角 Yaw 误差闭环;
- 目标容差与持续到达判定;
- 非有限命令、超时状态和无效模式检查。
Qt 控制台目前只暴露两种世界位置模式;速度控制继续使用键盘终端。控制器核心和自定义消息保留全部六种模式,便于后续接入规划器或其他上层节点。
6. 构建与启动
推荐使用工程提供的 Dev Container,容器内包含 ROS2 Jazzy、MuJoCo 3.12.0、GLFW3、Qt 绑定、CMake、colcon 和中文字体。
进入容器后构建全部三个包:
cd /workspace
source /opt/ros/jazzy/setup.bash

colcon build --symlink-install
source install/setup.bash
启动完整系统:
ros2 launch offset_caster_mujoco_control \
  simulation_control.launch.py \
  enable_viewer:=true
该命令默认启动五个节点:
/mujoco_state_node
/inverse_kinematics_node
/motion_controller_node
/offset_caster_dashboard
/offset_caster_curve_monitor
服务器或 CI 中进行无界面验证:
ros2 launch offset_caster_mujoco_control \
  simulation_control.launch.py \
  enable_viewer:=false \
  enable_dashboard:=false \
  enable_monitor:=false
原生环境中模型不在默认位置时,增加:
model_path:=/absolute/path/to/offset_steering_wheel.xml
若容器内无法打开 MuJoCo 或 Qt 窗口,可在主机临时允许本地 root 用户访问 X11:
xhost +si:localuser:root
仿真结束后撤销:
xhost -si:localuser:root
7. 键盘速度与组合运动
保持完整仿真运行,在第二个终端执行:
source /opt/ros/jazzy/setup.bash
source /workspace/install/setup.bash

ros2 run teleop_twist_keyboard teleop_twist_keyboard \
  --ros-args --remap cmd_vel:=/cmd_vel
底盘约定 +x 为前进、+y 为左移、+z 正角速度为逆时针旋转。
| 按键 | 动作 |
|---|---|
i / , |
前进 / 后退 |
Shift+J / Shift+L |
左移 / 右移 |
j / l |
逆时针 / 顺时针原地旋转 |
u / o |
前进并旋转 |
m / . |
后退并旋转 |
Shift+U / Shift+O |
左前 / 右前斜移 |
k |
停止 |
验证组合速度也可以直接发布:
ros2 topic pub -r 20 /cmd_vel geometry_msgs/msg/Twist \
  "{linear: {x: 0.3, y: 0.1, z: 0.0}, angular: {x: 0.0, y: 0.0, z: 0.4}}"
此时 /offset_caster/forward_velocity 中线速度和角速度应同时非零,/odom 的位置和姿态也应同时变化。
8. Qt 世界位置控制
完整 launch 会自动打开目标位置控制台,也可以单独启动:
ros2 run offset_caster_dashboard offset_caster_dashboard
界面分为三个区域:
- 左侧选择“世界位置 · 固定 Yaw”或“世界位置 · 动态 Yaw”,输入绝对
X/Y/Yaw; - 中间同时绘制固定世界坐标轴和随底盘 Yaw 旋转的机器人坐标轴;
- 右侧显示当前模式、高层命令、实时
/cmd_vel、位置/Yaw 误差和控制器状态。
点击“发送 / 保持”后,界面以 20 Hz 维持当前高层命令;修改目标并再次发送会创建新的命令 ID。点击“停止”会立即发布停止命令。
固定 Yaw
输入世界系目标位置和绝对 Yaw。控制器根据世界位置误差生成平移速度,并在整个移动过程中持续保持指定 Yaw。
动态 Yaw
输入世界系目标位置与最终 Yaw。控制器记录起始姿态,再根据位置完成进度通过平滑插值生成当前 Yaw 参考值,使位置和姿态同步接近目标。
9. 独立曲线监测
监测窗口可单独启动:
ros2 run offset_caster_dashboard offset_caster_monitor
它使用 20 秒滚动窗口显示:
| 曲线 | 数据来源 | 含义 |
|---|---|---|
| 位置/Yaw 误差 | /offset_caster/motion_status |
高层位置目标的闭环收敛情况 |
| 四路舵角 | /joint_states.position |
四个转向关节实际角度,单位 rad |
| 四路轮速 | /joint_states.velocity |
四个驱动轮实际角速度,单位 rad/s |
“暂停 / 继续”只停止或恢复图表采样,不会改变机器人控制;“清空”用于开始一轮新的对比实验。
键盘模式没有世界位置目标,因此误差曲线主要用于两种 Qt 位置模式。舵角和轮速曲线在键盘与位置控制期间都会更新。
10. IMU、里程计与 TF
MuJoCo 模型在底盘中心设置 imu_site,发布:
/imu/data:姿态、角速度和线加速度;/odom:MuJoCo 世界系位姿与正运动学速度;/tf:动态world → base_link;/tf_static:静态base_link → imu_link,当前z = 0.07 m。
运行时检查:
ros2 run tf2_ros tf2_echo world base_link
ros2 run tf2_ros tf2_echo world imu_link
ros2 run tf2_tools view_frames
当前 IMU 使用理想仿真数据和配置协方差,没有注入随机噪声。用于状态估计研究时,需要进一步增加噪声、偏置和漂移模型。
11. ROS2 接口
| 方向 | 话题 | 消息类型 | 用途 |
|---|---|---|---|
| 输入 | /cmd_vel |
geometry_msgs/msg/Twist |
键盘或高层控制器生成的底盘速度 |
| 输入 | /offset_caster/motion_command |
offset_caster_interfaces/msg/MotionCommand |
六模式高层运动命令 |
| 输入/反馈 | /joint_states |
sensor_msgs/msg/JointState |
八个关节的位置与速度 |
| 内部控制 | /offset_caster/joint_velocity_command |
trajectory_msgs/msg/JointTrajectory |
四路舵速和四路轮速 |
| 输出 | /offset_caster/motion_status |
offset_caster_interfaces/msg/MotionStatus |
模式、状态、误差和实际输出 |
| 输出 | /offset_caster/forward_velocity |
geometry_msgs/msg/TwistStamped |
正运动学反算底盘速度 |
| 输出 | /offset_caster/forward_kinematics_residual |
std_msgs/msg/Float64 |
正运动学均方根残差 |
| 输出 | /odom |
nav_msgs/msg/Odometry |
世界系位姿与底盘速度 |
| 输出 | /imu/data |
sensor_msgs/msg/Imu |
底盘中心 IMU 数据 |
| 输出 | /tf、/tf_static |
TF | world → base_link → imu_link |
| 输出 | /clock |
rosgraph_msgs/msg/Clock |
MuJoCo 仿真时间 |
常用观察命令:
ros2 topic echo /offset_caster/motion_status
ros2 topic echo /offset_caster/forward_velocity
ros2 topic echo /offset_caster/forward_kinematics_residual
ros2 topic echo /joint_states
ros2 topic echo /odom
ros2 topic echo /imu/data
12. 自动化验证
构建后运行:
colcon test
colcon test-result --verbose
控制包当前包含七组自动化验证:
| 测试 | 验证内容 |
|---|---|
| 逆运动学 | 静止、直行、横移、组合速度、公式方向和统一限速 |
| 正运动学 | 多组舵角下正逆运动学往返一致性 |
| 坐标变换 | 世界系与机器人系速度、角度归一化和平滑插值 |
| 六模式控制器 | 坐标系、固定/动态 Yaw、位置到达、限速与无效命令 |
| MuJoCo 状态读取 | MJCF 加载、关节索引和关节状态闭环 |
| MuJoCo IMU 读取 | 姿态、角速度和线加速度传感器映射 |
| Launch 集成测试 | 组合速度、固定 Yaw 位置和动态 Yaw 位置的端到端执行 |
本次在无界面 MuJoCo 中实测 offset_caster_mujoco_control:
100% tests passed, 0 tests failed out of 7
集成测试会先发送机器人系组合速度,确认底盘同时发生位移和 Yaw 变化;随后分别发送固定 Yaw 与动态 Yaw 的世界位置命令,并检查位置误差和最终 Yaw 误差进入容差。
Qt 测试需要可用的 Qt 平台环境;没有 X11/Wayland 的容器应采用匹配的 offscreen/minimal 平台插件,或只在无界面任务中关闭 dashboard 和 monitor。
13. 安全机制与验收标准
系统包含多层停止和输入检查:
- 高层命令、机器人状态和时间步必须为有限数值;
- 高层命令或状态超时后,运动控制器停止输出;
/cmd_vel超过 0.5 秒未更新时,逆运动学发布零速度;- 关节指令超过 0.25 秒未更新时,MuJoCo 执行器置零;
- 逆运动学在四个转向角全部就绪前不会输出运动指令;
- 位置目标需要在位置与 Yaw 容差内持续 0.2 秒才判定
REACHED。
一次完整验收应满足:
- 五个节点均存在且只启动一套;
- 前进、横移、原地旋转和组合运动方向正确;
- 固定 Yaw 位置模式能够保持目标朝向并到达位置;
- 动态 Yaw 位置模式的位置和最终朝向均进入容差;
/imu/data、/odom、/tf和/tf_static持续有效;- 曲线窗口能够显示误差、舵角和轮速,并在停止后看到轮速回零;
- 控制包七项自动化测试全部通过;
- 停止或通信超时后底盘不会继续运动。
14. 当前结论与后续方向
新版工程已经从单一 /cmd_vel 仿真扩展为可观测的多模式控制系统:底盘能够执行机器人系速度、世界系目标位置和 Yaw 协同控制;Qt 控制台提供命令输入与状态反馈;独立曲线窗口用于检查误差和关节响应;IMU、里程计与 TF 为后续导航和状态估计提供了标准接口。
当前结论仍属于仿真控制链路验证。下一步可以继续:
- 使用 rosbag 记录命令、误差、关节、里程计、IMU 和 TF,离线统计上升时间与稳态误差;
- 用 CAD 或实测数据替换质量、惯量、摩擦和执行器参数;
- 为 IMU 增加噪声、零偏与漂移,并接入
robot_localization; - 增加路径跟踪、轨迹规划、Nav2 与避障接口;
- 接入真实编码器和电机驱动层,验证仿真到实机的接口一致性。
从工程推进角度看,先用自动化测试与可视化监测同时确认“算法正确、链路可运行、状态可观察”,再逐步提高动力学精度,能够明显降低后续调试成本。